


Next: Il gruppo dei moti Up: Rotazioni come Gruppo di Previous: Mappa logaritmica
Negli algoritmi iterativi non è conveniente aggiornare direttamente una matrice di rotazione mediante
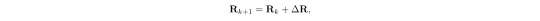 |
(A.38) |
poiché il risultato potrebbe non appartenere più a  .
Si utilizza invece una perturbazione infinitesimale
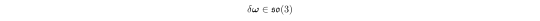 |
(A.39) |
e si aggiorna la soluzione secondo
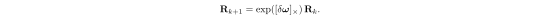 |
(A.40) |
Questo approccio preserva automaticamente l'ortonormalità della matrice.
Tale formulazione viene ampiamente utilizzata nei filtri di Kalman estesi, nella stima della posa, nell'odometria visuale e nel bundle adjustment.