


Next: Mappa esponenziale Up: Rotazioni come Gruppo di Previous: Il gruppo delle rotazioni
Lo spazio tangente di  nell'identità viene indicato con
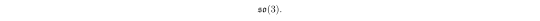 |
(A.30) |
Gli elementi di
 sono matrici antisimmetriche della forma
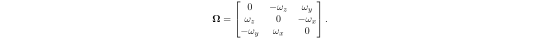 |
(A.31) |
Introducendo il vettore
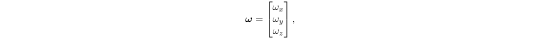 |
(A.32) |
è possibile scrivere in forma compatta
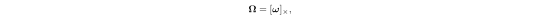 |
(A.33) |
dove
 rappresenta la matrice associata al prodotto vettoriale.
Si osservi che la parametrizzazione mediante rotazioni infinitesimali introdotta
nelle sezioni precedenti coincide esattamente con un elemento
dell'algebra di Lie
.