


Next: Nomenclatura Up: Rotazioni come Gruppo di Previous: Aggiornamenti incrementali
Le trasformazioni rigide tridimensionali appartengono al gruppo
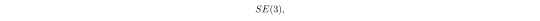 |
(A.41) |
definito come
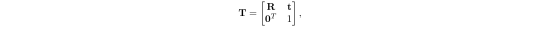 |
(A.42) |
dove
 e
 .
Mentre  descrive esclusivamente le rotazioni,
 rappresenta
rotazioni e traslazioni simultaneamente.
Le pose delle camere, dei sensori e dei veicoli vengono generalmente
rappresentate mediante elementi di .
L'ottimizzazione delle pose nei problemi di calibrazione, visual odometry, SLAM e bundle adjustment viene spesso formulata direttamente nello spazio tangente associato a questo gruppo.