


Next: Algebra di Lie Up: Rotazioni come Gruppo di Previous: Rotazioni come Gruppo di
L'insieme delle matrici di rotazione tridimensionali viene indicato con
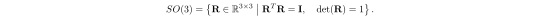 |
(A.29) |
L'operazione di composizione è il prodotto tra matrici.
Il simbolo  deriva da Special Orthogonal Group:
 ;
 ;
L'insieme non costituisce uno spazio vettoriale. Infatti la somma di
due matrici di rotazione non è in generale una rotazione.
Le rotazioni appartengono invece a una varietà differenziabile e possono essere studiate localmente mediante il loro spazio tangente.